


모든 제품
담당자 :
Zhang
전화 번호 :
86 18921292620
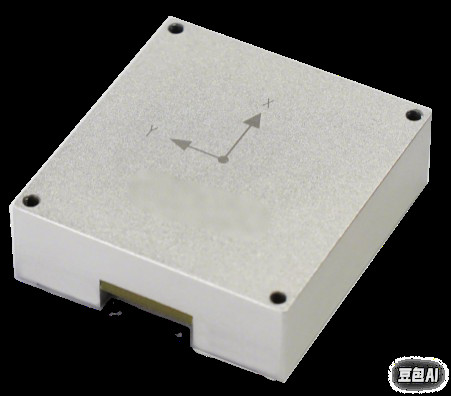
BW-5122-고밀 MEMS 통합 항법 시스템
| 원래 장소 | 진주,중국 |
|---|---|
| 브랜드 이름 | BWSENSING |
| 모델 번호 | BW5122 |
| 최소 주문 수량 | 1 PC |
| 가격 | USD 5000-1000 |
| 지불 조건 | T/T |
제품 상세 정보
| 중심선 | 3 축 관성 시스템 | 3 차 성 자이로 스코 코피나마 범위 | ± 500 °/s (최대 ± 4000 °/s까지 사용자 정의 가능) |
|---|---|---|---|
| 3 자 성 이시 스코프 바이어스 안정성 | 5 °/h (GJB 표준, 평균 10 초 평균) | 3 자연 가속도계 동적 범위 | ±16g |
| 작동 온도 | -40°C+85°C | 3 자연 가속도계 바이어스 안정성 | 0.2 mg (GJB 표준, 평균 10 초 평균) |
| 인터페이스 | RS-232, CAN/CAN-FD, PPS 및 이벤트 |
필요한 제품을 선택하고 게시판에서 당사와 소통 할 수 있습니다.
| 바이어스 안정도 |
|---|
제품 설명
제품 개요
BW-5122는 자체 개발한 소형 고정밀 MEMS 통합 항법 시스템입니다. 고성능 MEMS IMU(관성 측정 장치)를 통합하고 외부 GNSS 데이터 입력을 지원합니다. 다중 소스 칼만 필터 융합 알고리즘을 활용하여 복잡한 환경에서도 지속적이고 신뢰할 수 있는 고정밀 위치 및 항법 정보를 제공합니다. 안정화 플랫폼, 로봇 공학 및 휴대용 장치에 적용됩니다.
주요 기술 특징
MEMS IMU 사양:
3축 자이로스코프 동적 범위: ±500°/s (최대 ±4000°/s까지 사용자 정의 가능)
3축 자이로스코프 바이어스 안정성: 5°/h (산업 표준, 10초 평균)
3축 가속도계:
3축 가속도계 동적 범위: ±16g
3축 가속도계 바이어스 안정성: 0.2 mg (산업 표준, 10초 평균)
교정: 공장 수준의 온도 및 동적 교정
고급 알고리즘
적응형 정적/동적 정렬: 움직이거나 정지 상태에서 방향 정확도를 최적화합니다.
시스템 수준 오류 보상: 설치 오정렬 및 휠 속도 비율 오류를 자동으로 보정합니다.
다중 소스 칼만 필터 융합: GNSS 및 IMU 데이터를 통합하여 신호 차단 환경(예: 터널, 도시 협곡)에서 강력한 성능을 제공합니다.
까다로운 환경에서의 성능
잠금 손실 위치 정확도: GNSS 신호 손실 중 이동 거리의 ≤0.2% × D
인터페이스: 유연한 시스템 통합을 위한 RS-232, CAN/CAN-FD, PPS 및 EVENT 프로토콜.
핵심 기능
지속적인 항법 출력: 공장 교정된 IMU 데이터와 외부 GNSS(예: 오도미터 및 조향 입력)를 결합하여 고주파 위치, 속도 및 자세 업데이트를 생성합니다.
적응형 데이터 유효성 검사: 소스 효과성 스크리닝 및 오류 보상을 통해 데이터 신뢰성을 자체 평가합니다.
복잡한 시나리오 적응성: 다중 센서 융합 및 동적 교정을 통해 밀집된 도시 지역, 숲, 터널과 같은 환경에서 정밀도를 유지합니다.
응용 분야
안정화 플랫폼 제어: 고정밀 호버링 및 궤적 추적.
자율 주행 차량: GNSS 비사용 구역에서 서브 미터급 위치 파악.
산업 기계: 중장비의 정밀 모션 제어.
경쟁 우위
소형화 설계: 공간 제약이 있는 응용 분야(예: 로봇 공학, 휴대용 시스템)에 최적화되었습니다.
비용 효율적인 통합: 산업 등급 MEMS 센서 및 표준 인터페이스와 호환됩니다.
높은 산업 신뢰성: 극한 온도(-40°C ~ +85°C)에서 작동하며 충격/진동에 견딥니다.
